当机器人发生碰撞时,上伺服会显示过载报警,此时一般需要强制开抱闸,挪开机器人。
PS:强制打开抱闸后,机器人对应轴不出力,会随重力下落,开抱闸前需要确认机器人状态是否有支撑,注意安全!!!!!操作步骤:
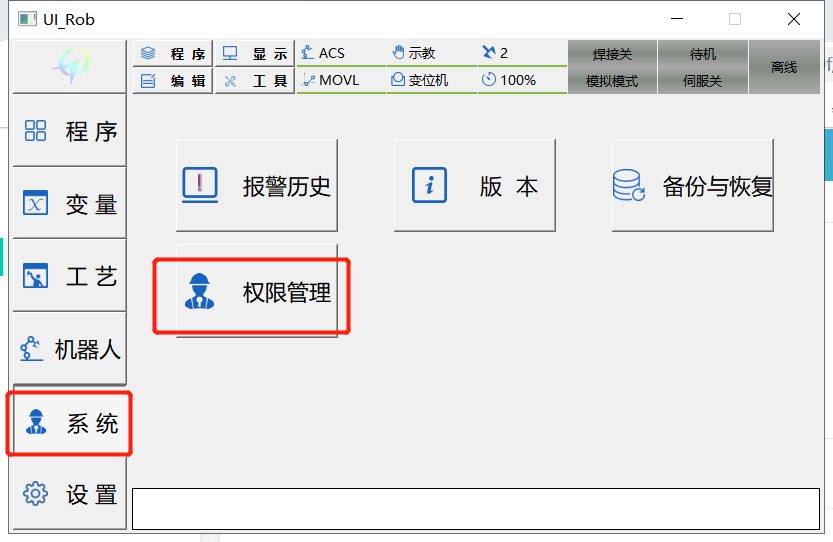
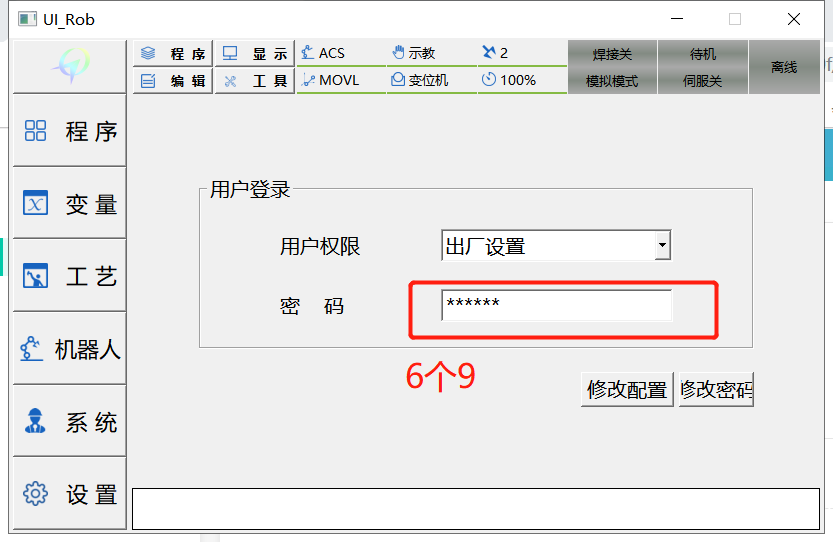
1.登录用户权限:出厂设置,密码6个9
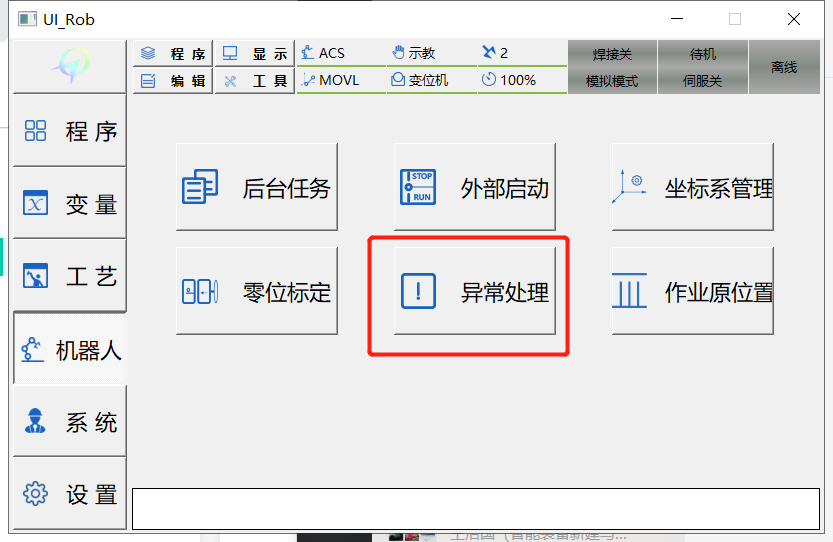
2.进入机器人-异常处理菜单
长按需要松开的轴号,松开抱闸。
PS:千万需要注意安全,确保松开的轴不会掉落
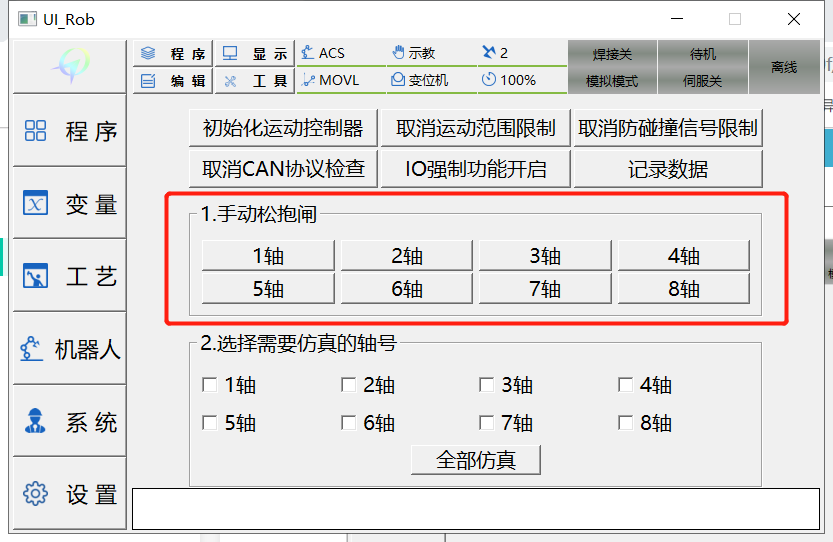
机器人人工挪到安全位置后,再次点击轴号,关闭抱闸。
PS:强制打开抱闸后,机器人对应轴不出力,会随重力下落,开抱闸前需要确认机器人状态是否有支撑,注意安全!!!!!