当机器人发生较为严重的碰撞时,一旦伺服通电后,驱动器故障报警无法消除
需要我们强制松开抱闸, 确保机器人不受外力
PS:针对强制松抱闸,一定需要注意安全,尤其是机器人2-3轴,一定要有设备吊装或者支撑!!!!!针对各个机型具体操作如下:
1.山洋驱动器等带安全电路板机型:
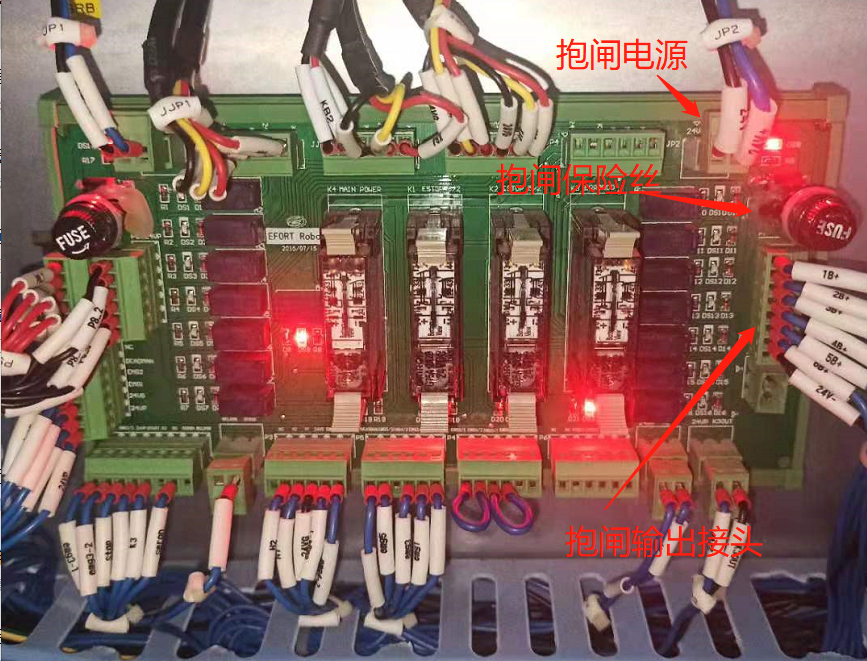
右边抱闸输出接头为:1B+ 2B+ 3B+ 4B+ 5B+ 6B+ 24V- 24V-
从抱闸电源24V+上取一个24V电源输入,从抱闸输出接头侧边螺钉固定处搭上需要打开轴号的抱闸输出
此时,对应轴的抱闸会打开,有抱闸声
将机器人挪开后,再松开24V输入,此时抱闸关闭
2.清能德创驱动器机型
(1)A8驱动器
(2)R系列驱动器
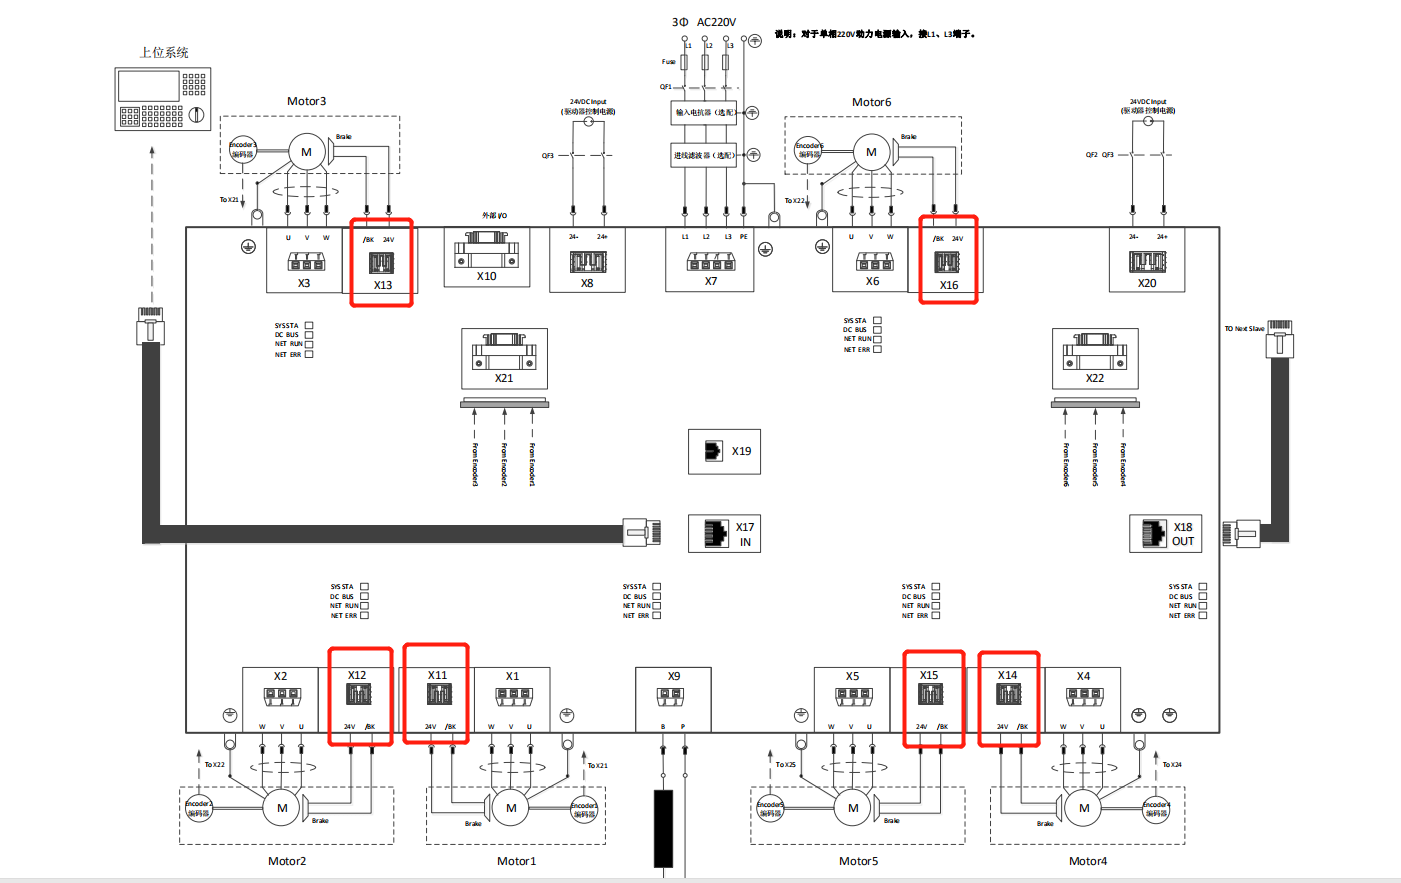
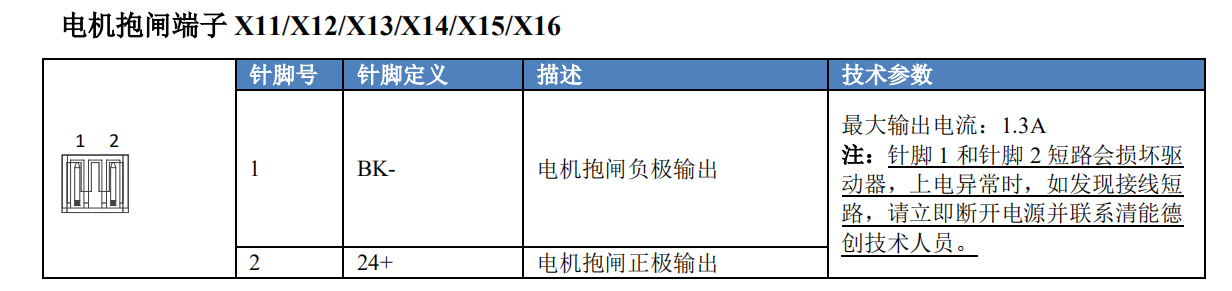
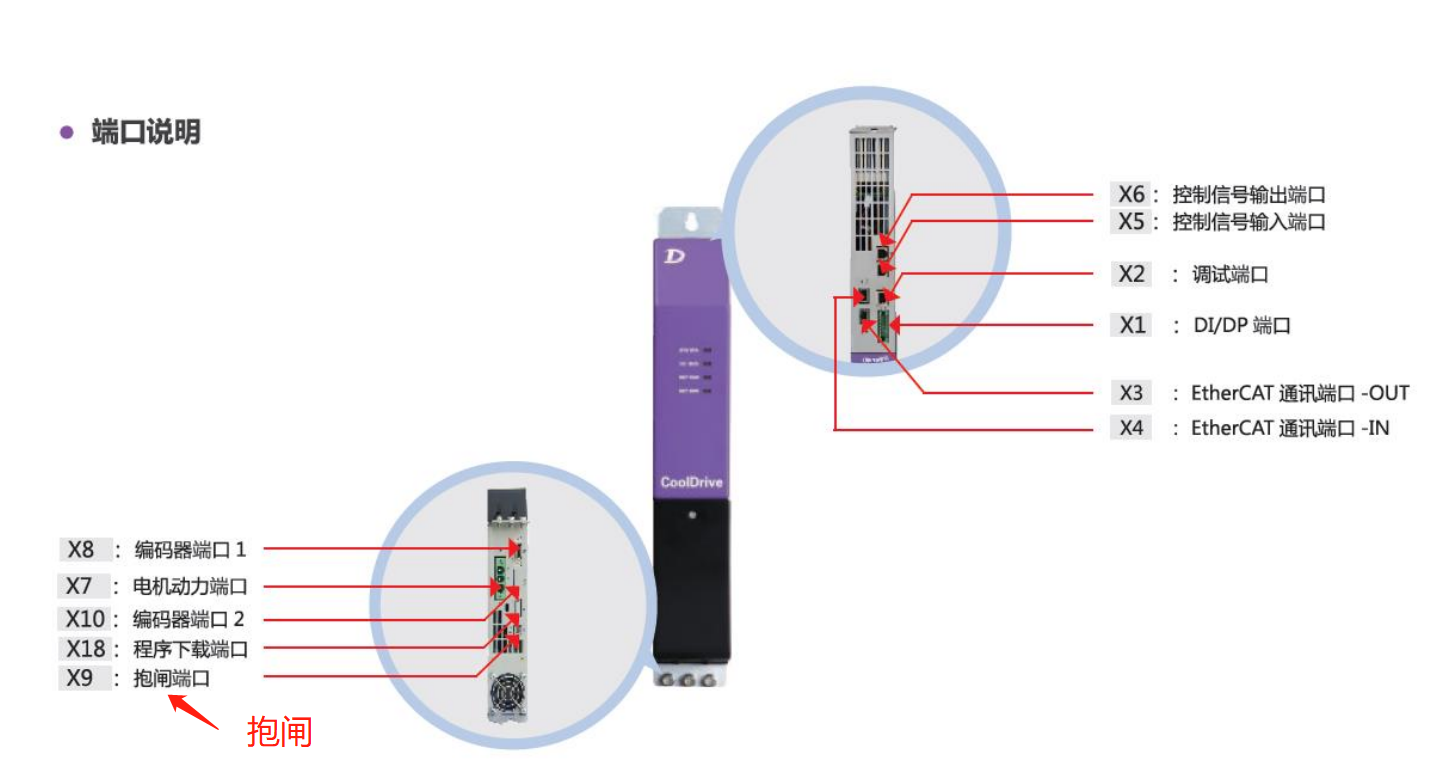
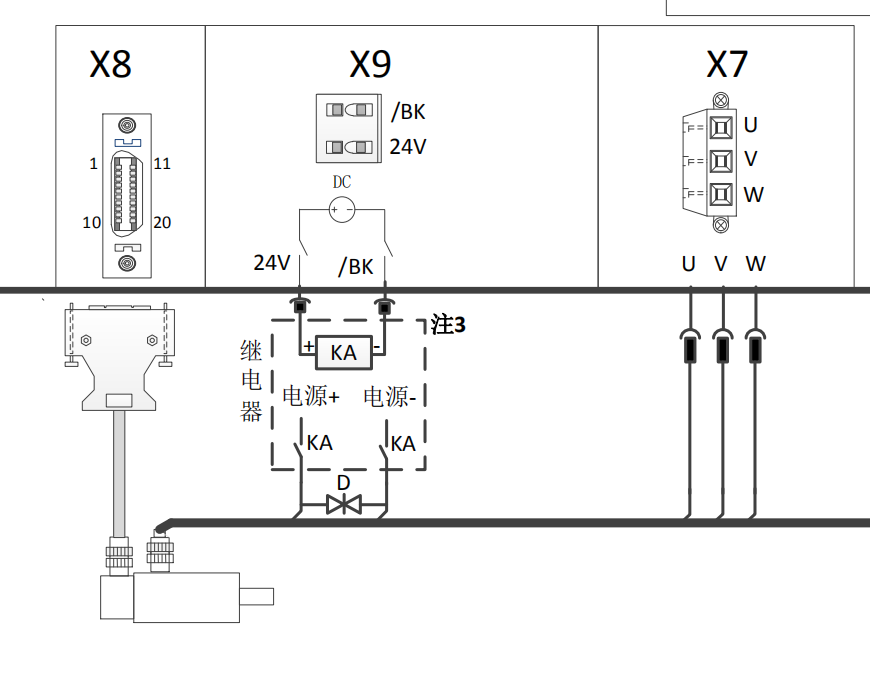
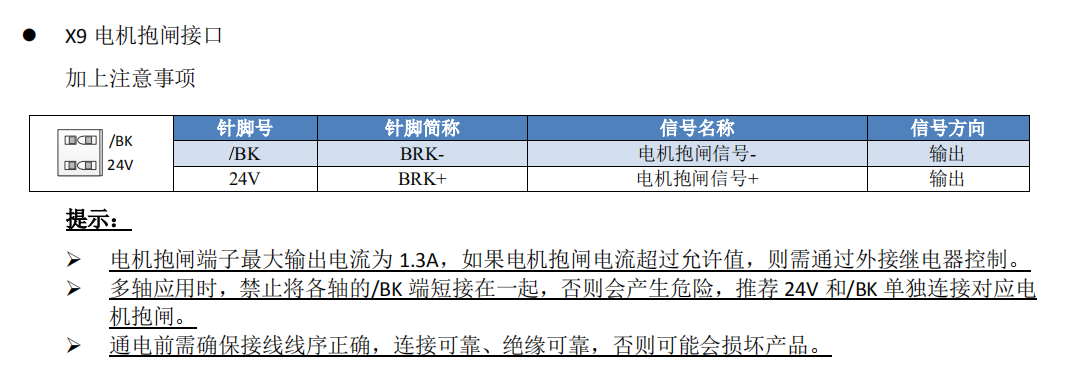
清能德创驱动器,可以将对应轴的抱闸端子拔下来,然后从柜内取0V,24V电源,接入抱闸端子的BK+,BK-接头
此时抱闸会强制打开,挪开机器人
断开电源后,抱闸会强制关闭
3.KEBA-D3驱动器
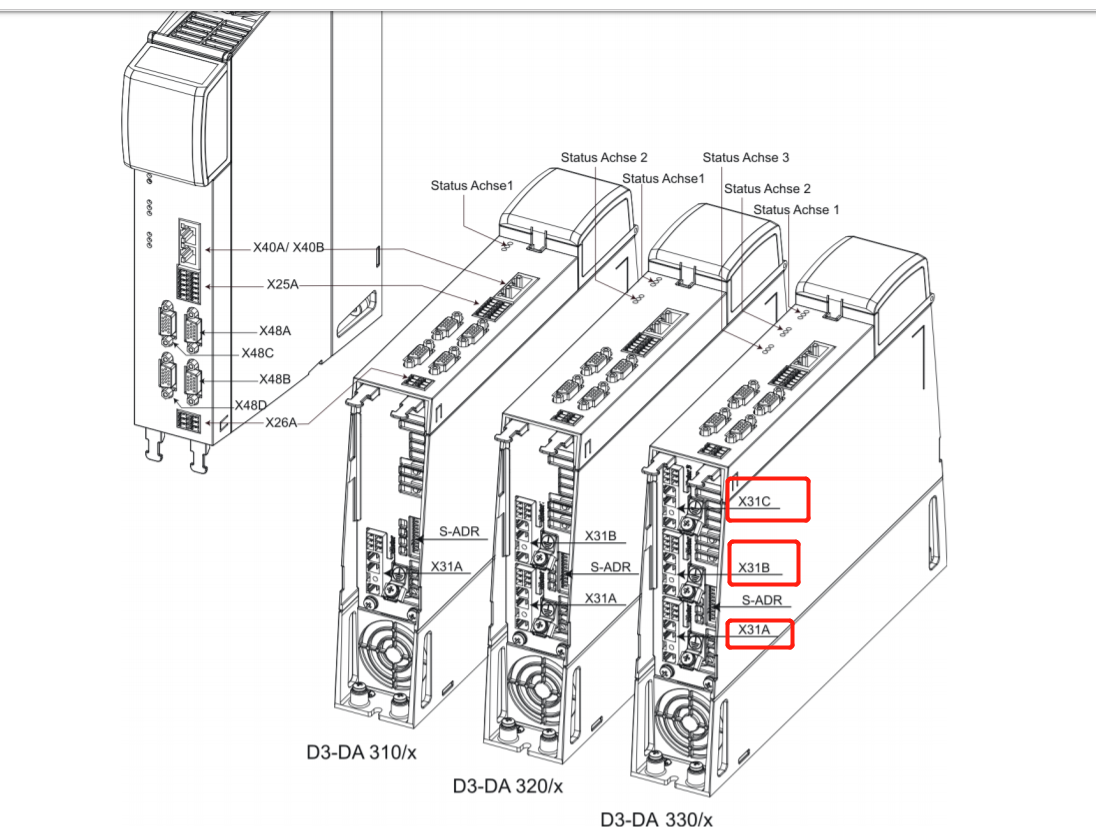
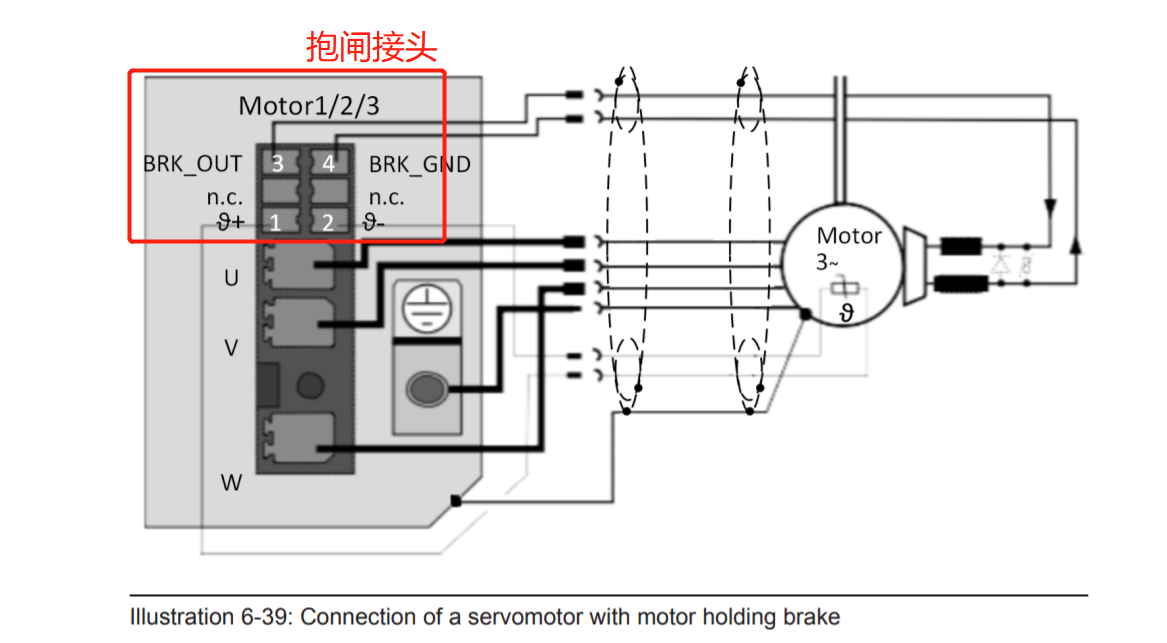
KEBA_D3驱动器,可以将对应轴的抱闸端子拔下来,然后从柜内取0V,24V电源,接入抱闸端子的BK+,BK-接头
此时抱闸会强制打开,挪开机器人
断开电源后,抱闸会强制关闭