说明
当机器人发生异常情况时,为了分析故障时机器人的状态,我们需要生成控制器的状态报告,并将文件导出到外部电脑进行查看。
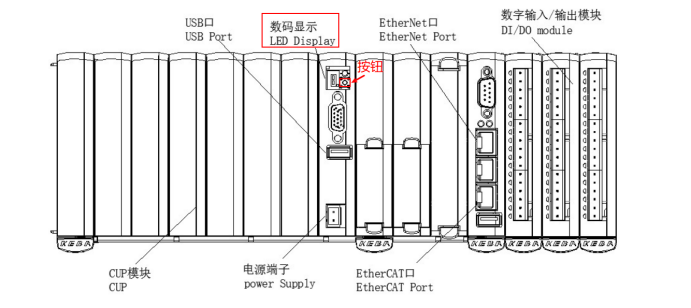
我们不仅可以通过示教器上直接创建状态报告,同时我们也可以直接通过控制器晶体管上的 7 段按钮来创建,我们可以用 USB 直接将状态报告拷贝出。
操作步骤
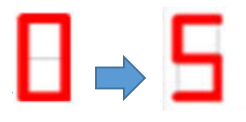
1. 当控制上的 7 段显示管显示0 时,先长按使其变成5
2. 此时短按按钮,将控制器数码管显示调至r

3. 长按按钮来生产状态报告,状态报告会被写入在卡目录中,生成完毕后,数码管会切换到0
4. 将 USB 插入控制器上,长按按钮进入 5

5.通过多次短按,当切换到C时,再长按一下,这个时候在将状态报告导入。
U 盘,等待完成后显示0,等待一段时间后再拔出 U 盘